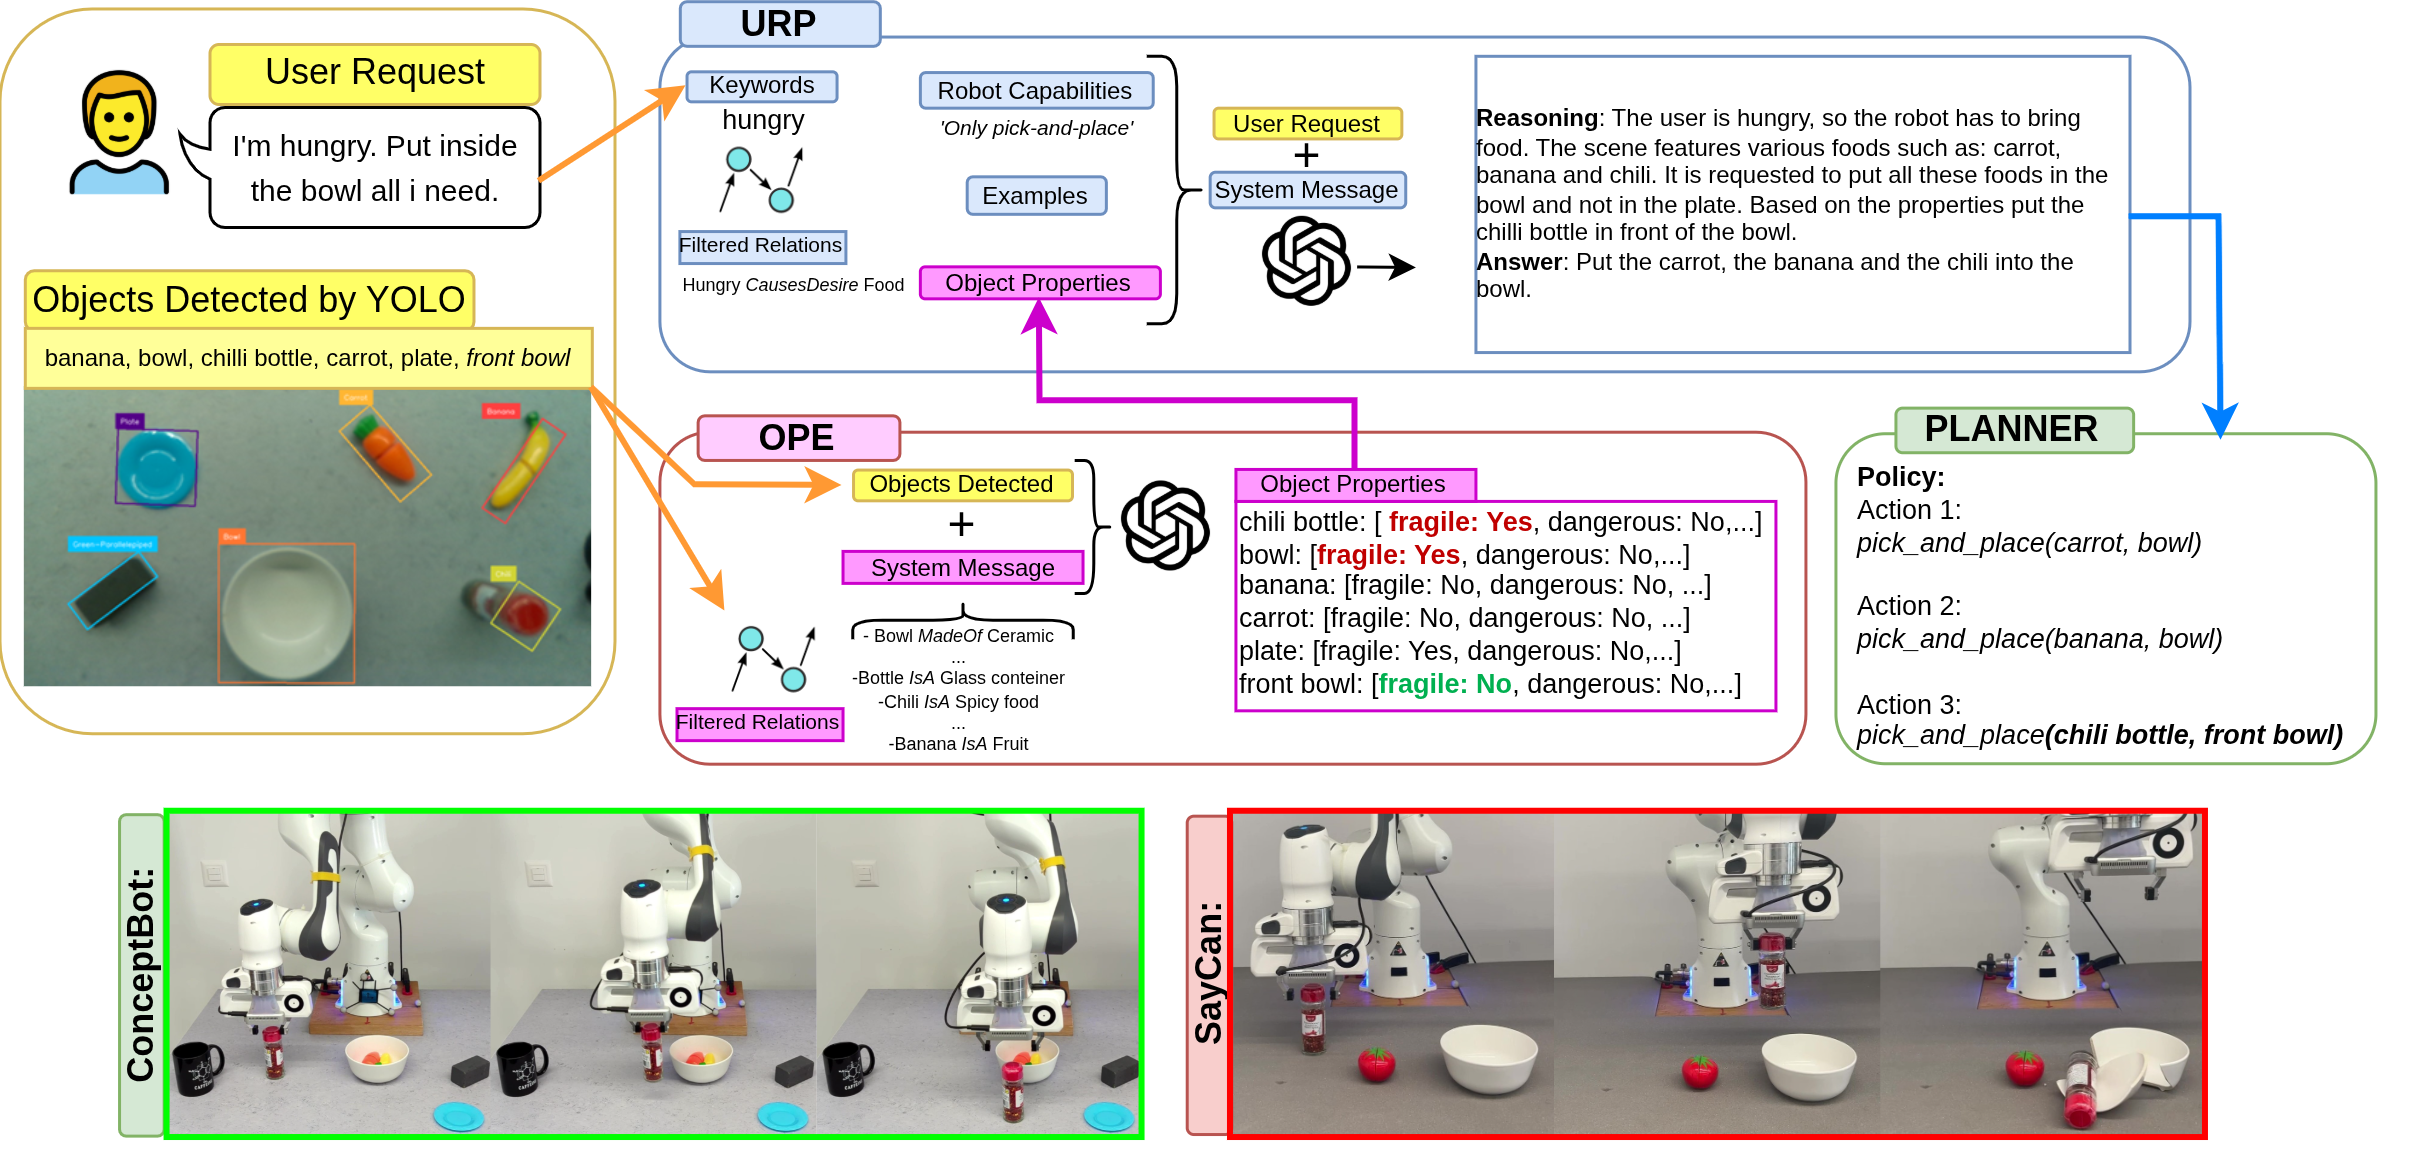
ConceptBot
Knowledge-graph-grounded commonsense reasoning for LLM-based robot task planning.
Knowledge-graph-grounded commonsense reasoning for LLM-based robot task planning.
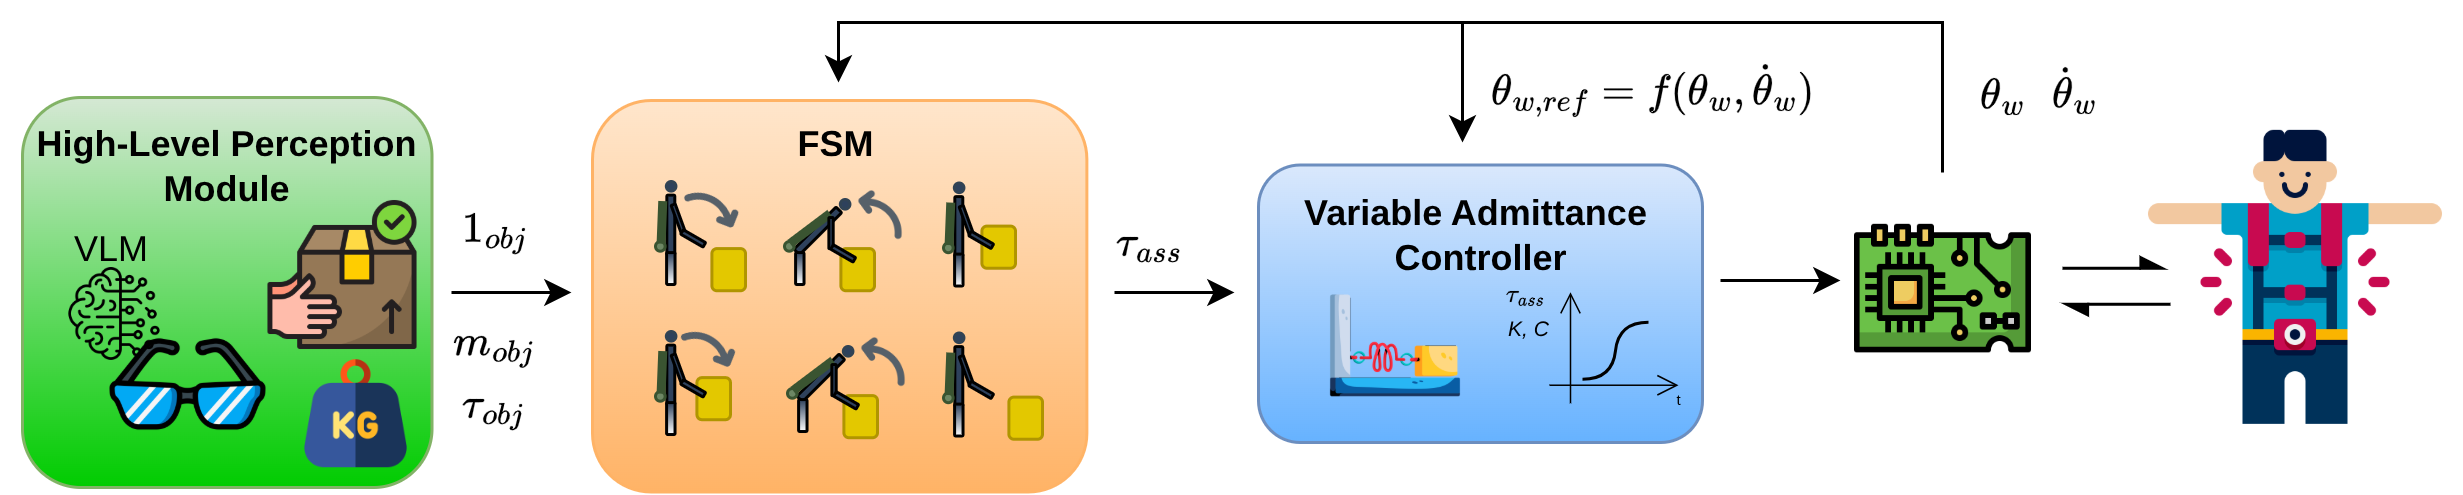
Multimodal perception and adaptive control combining gaze, vision, and physical interaction.
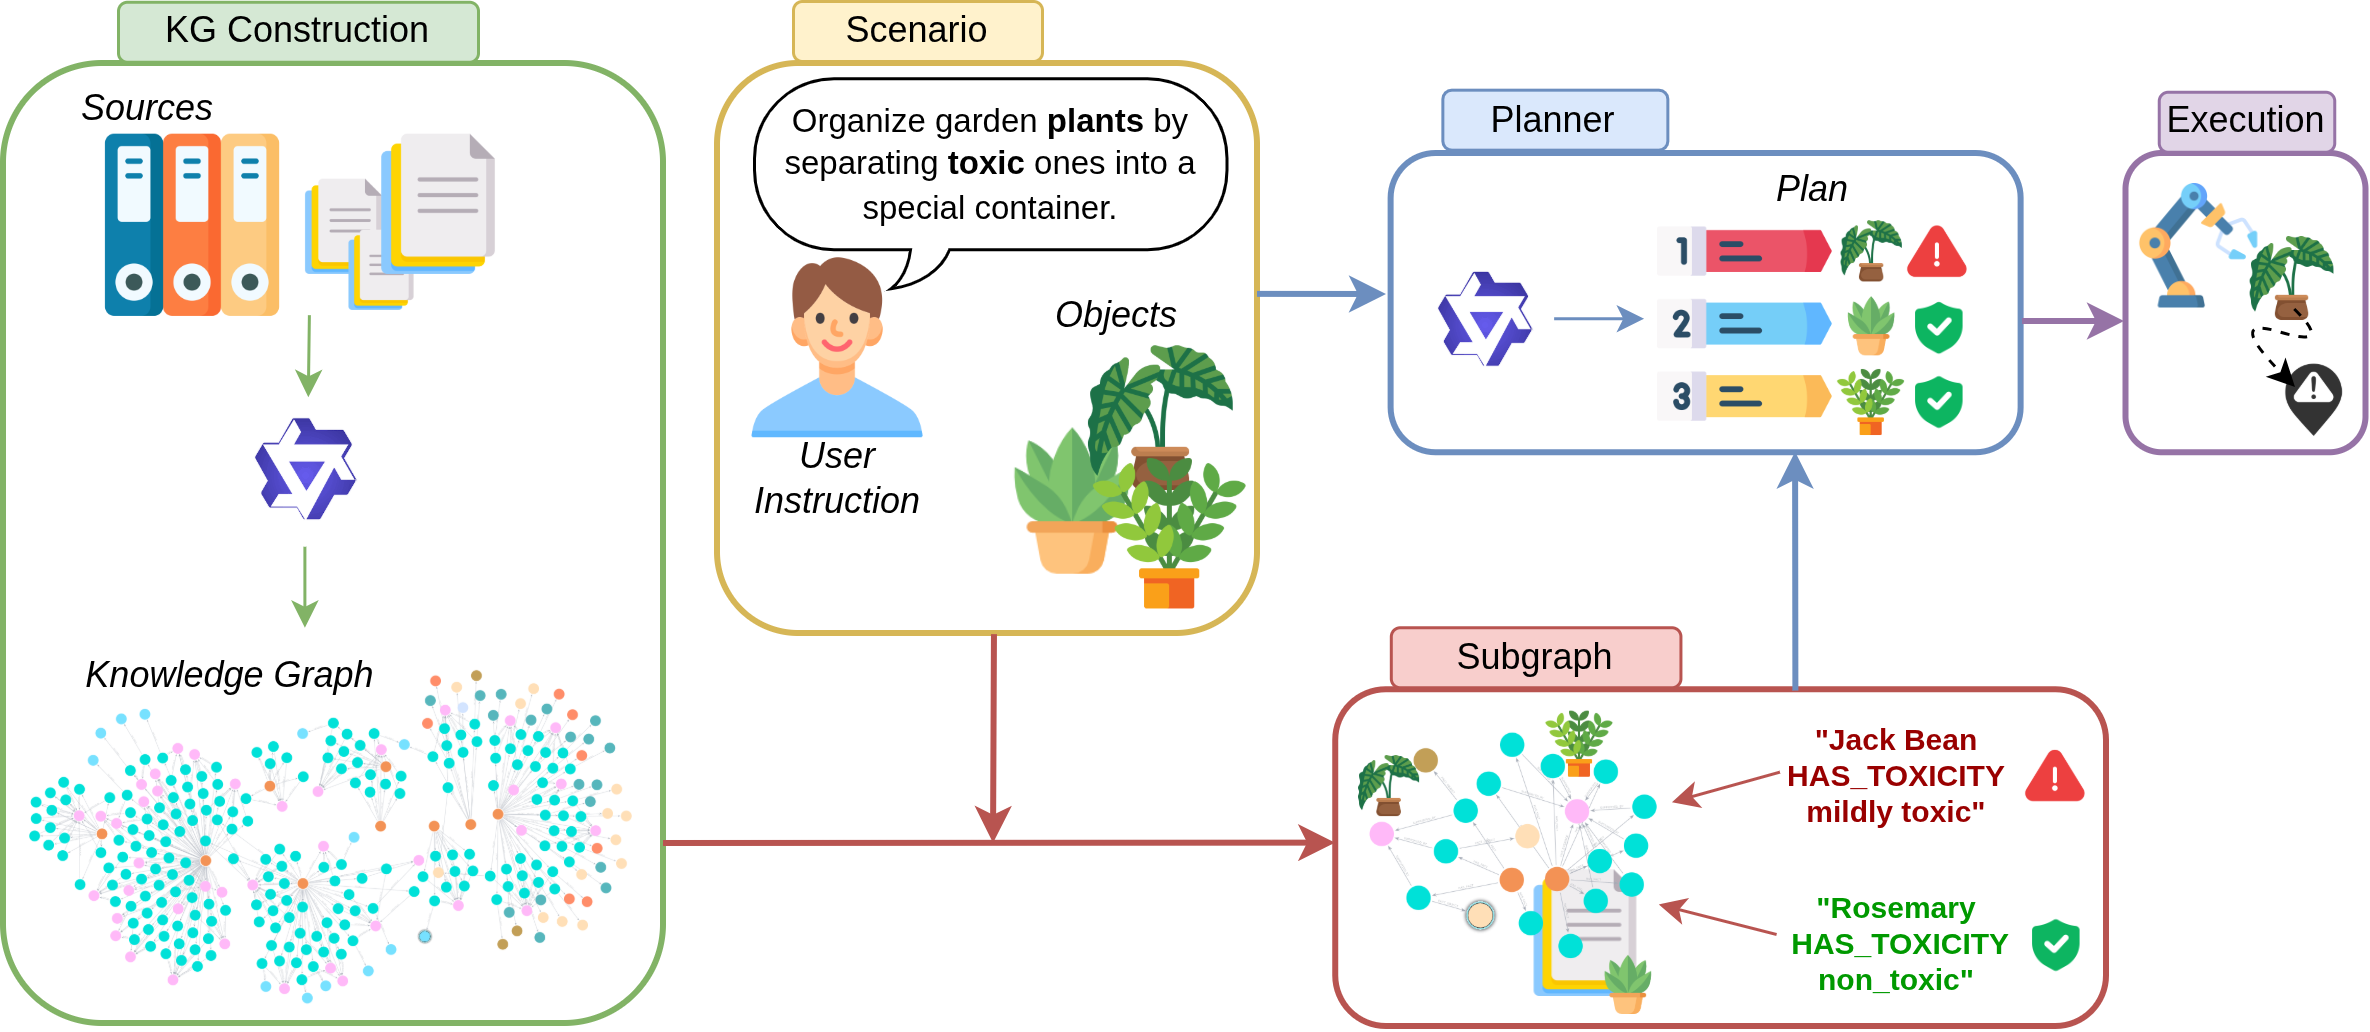
Local, provenance-aware retrieval and knowledge graphs for grounded robot task decomposition.
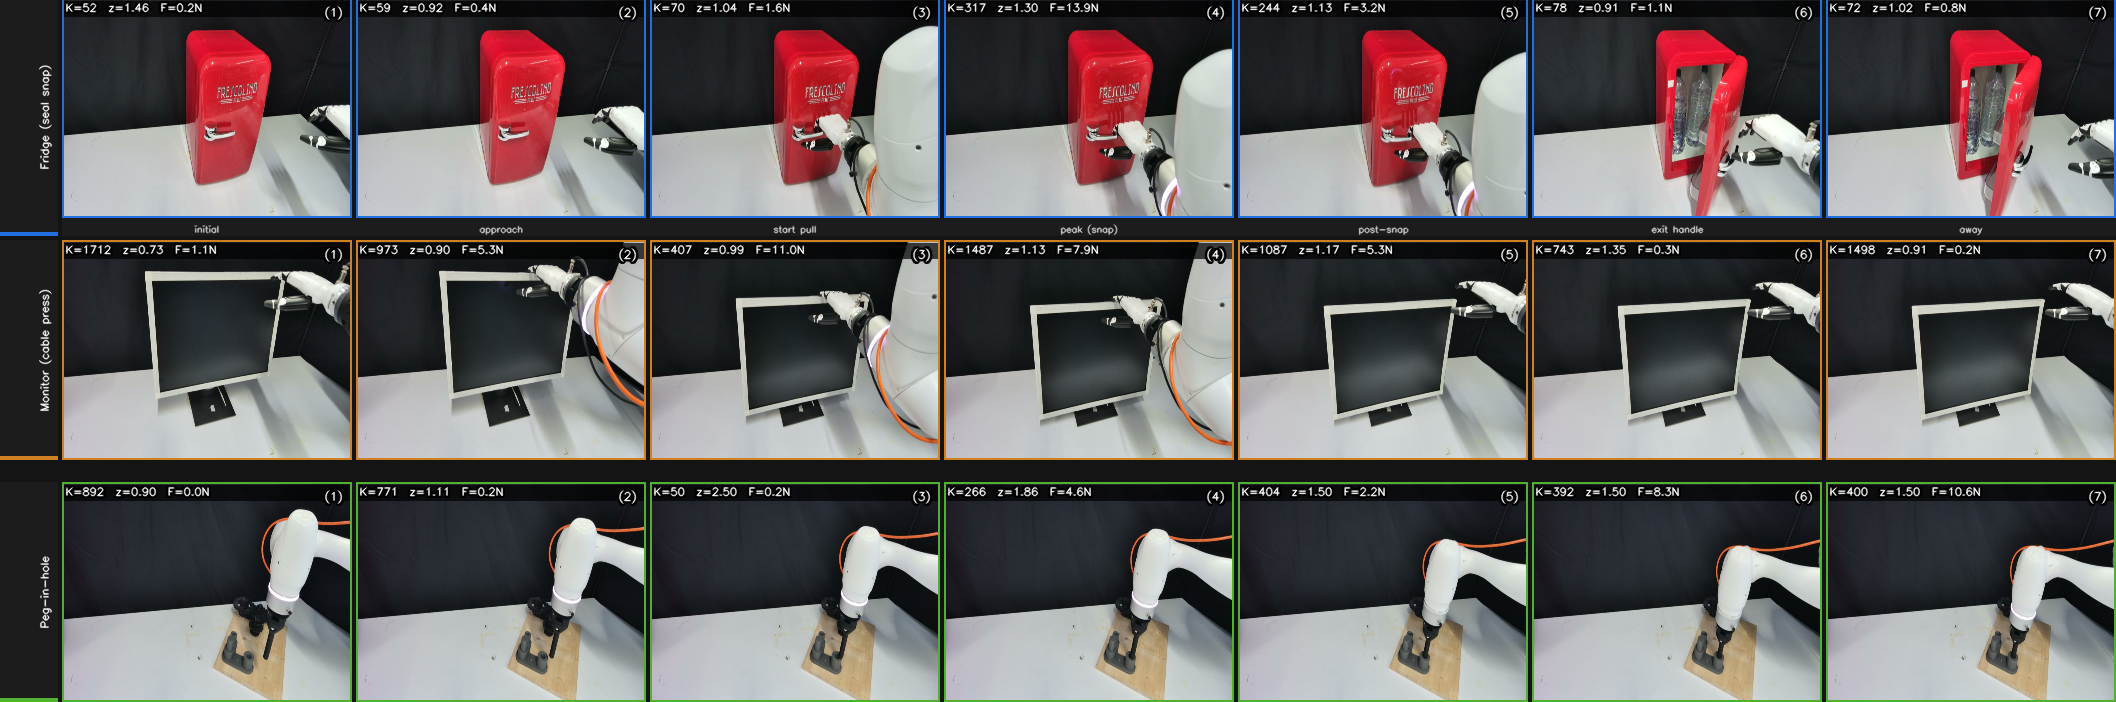
Work in progress: learning motion and compliance schedules from demonstrations, with force-aware diffusion policies and velocity-level admittance control.