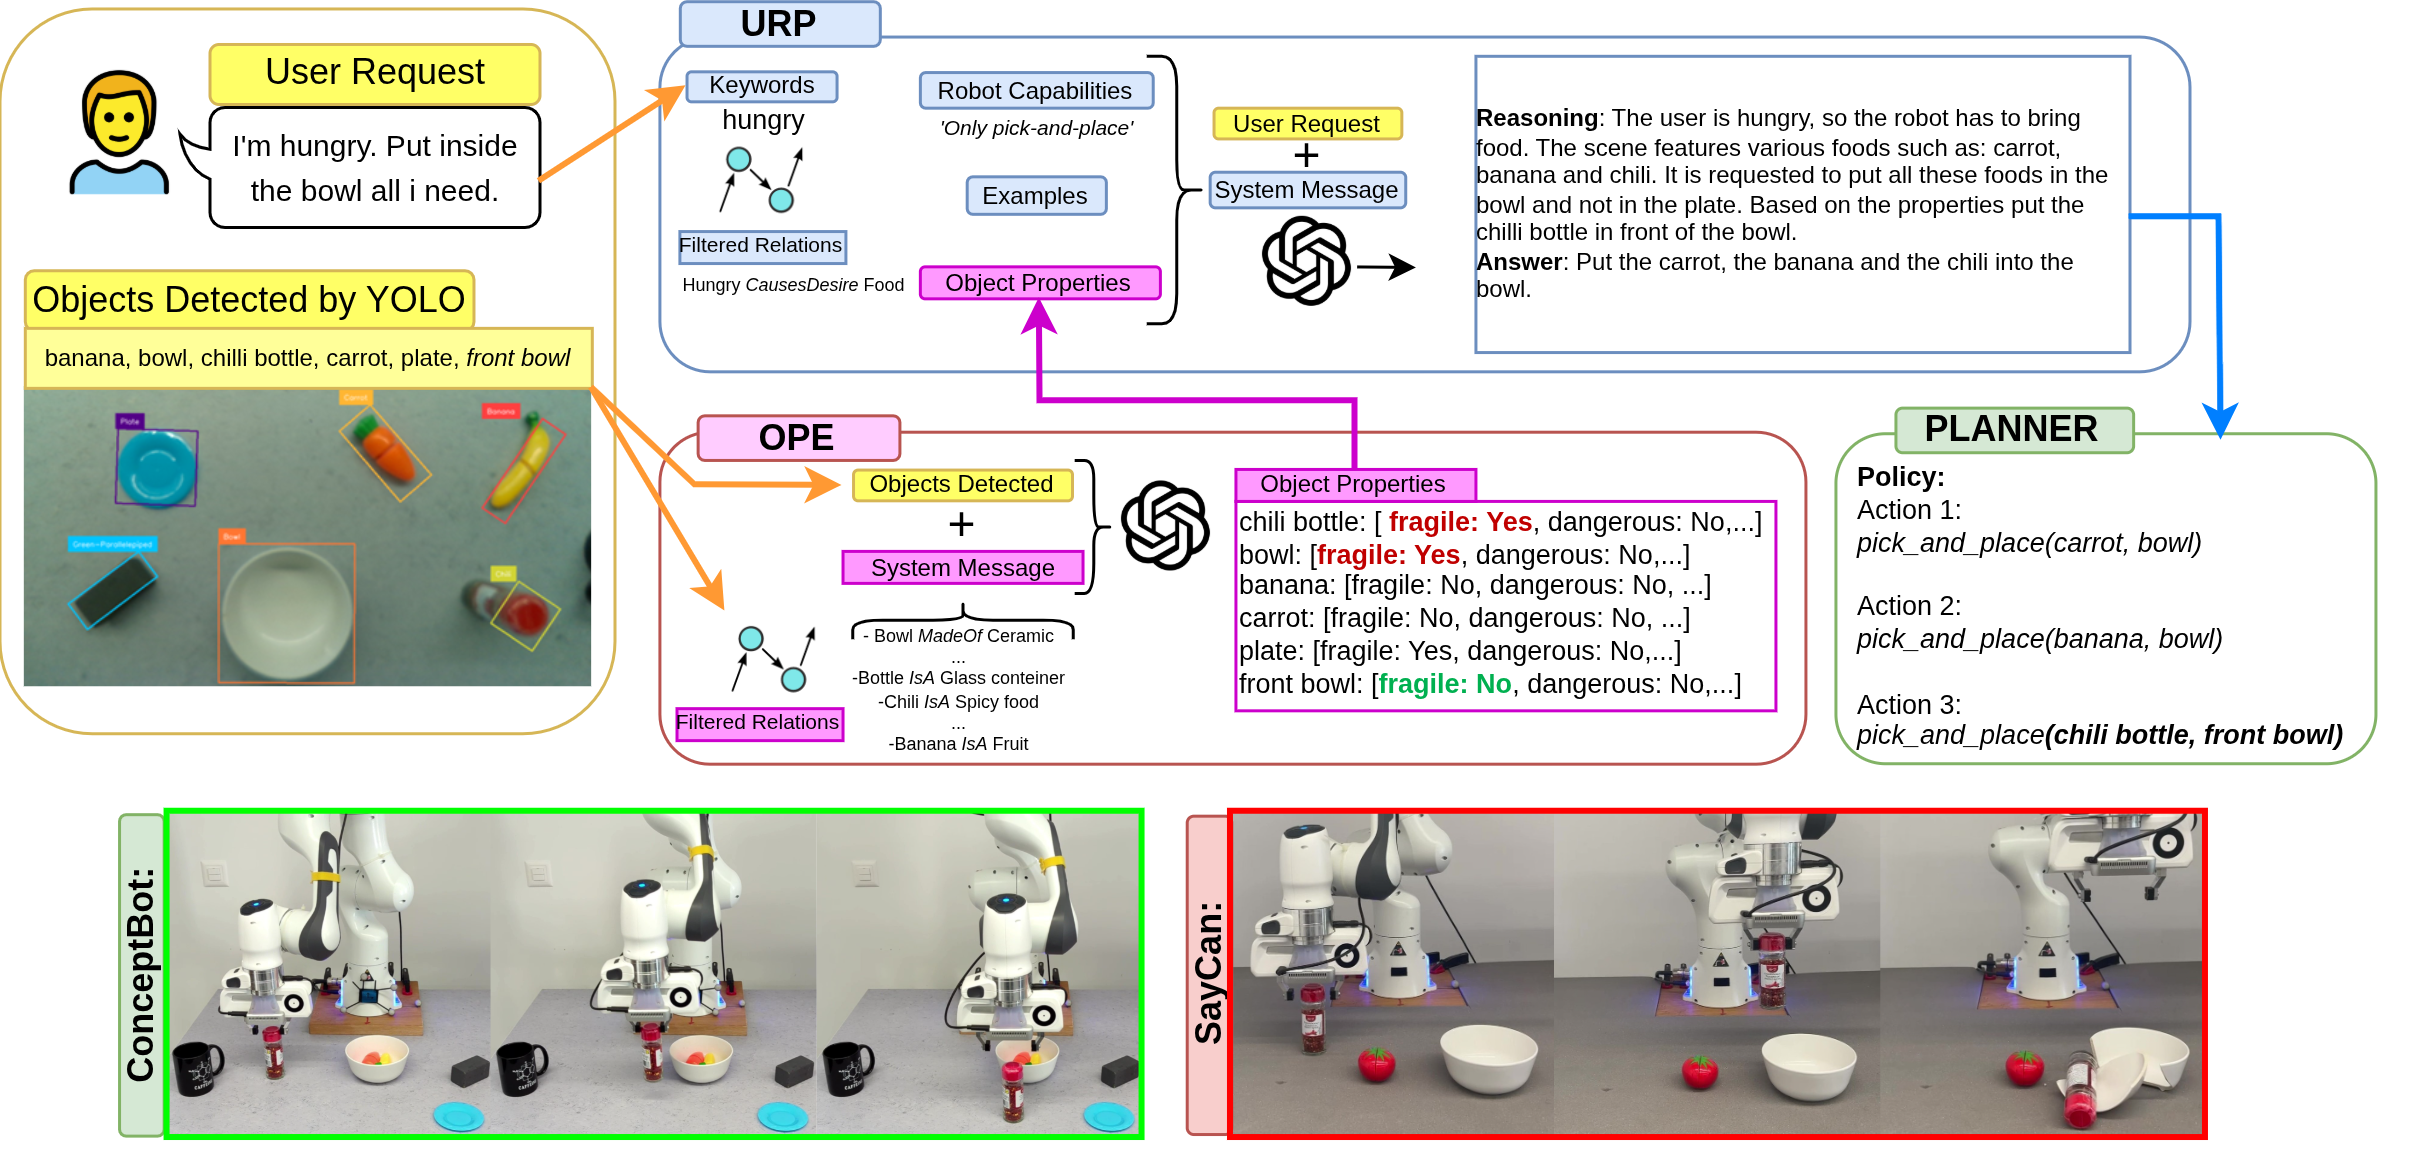
ConceptBot
Knowledge-graph-grounded commonsense reasoning for LLM-based robot task planning.
Research / AI & Robotics
PhD Candidate in AI & Robotics at IDSIA USI-SUPSI
Embodied AI · Multimodal Robot Learning · Generative AI · LLM/RAG
I develop AI systems that connect reasoning, perception, and physical interaction, from knowledge-grounded LLM planning to multimodal robot learning and adaptive human–robot systems.
Knowledge-graph-grounded commonsense reasoning for LLM-based robot task planning.
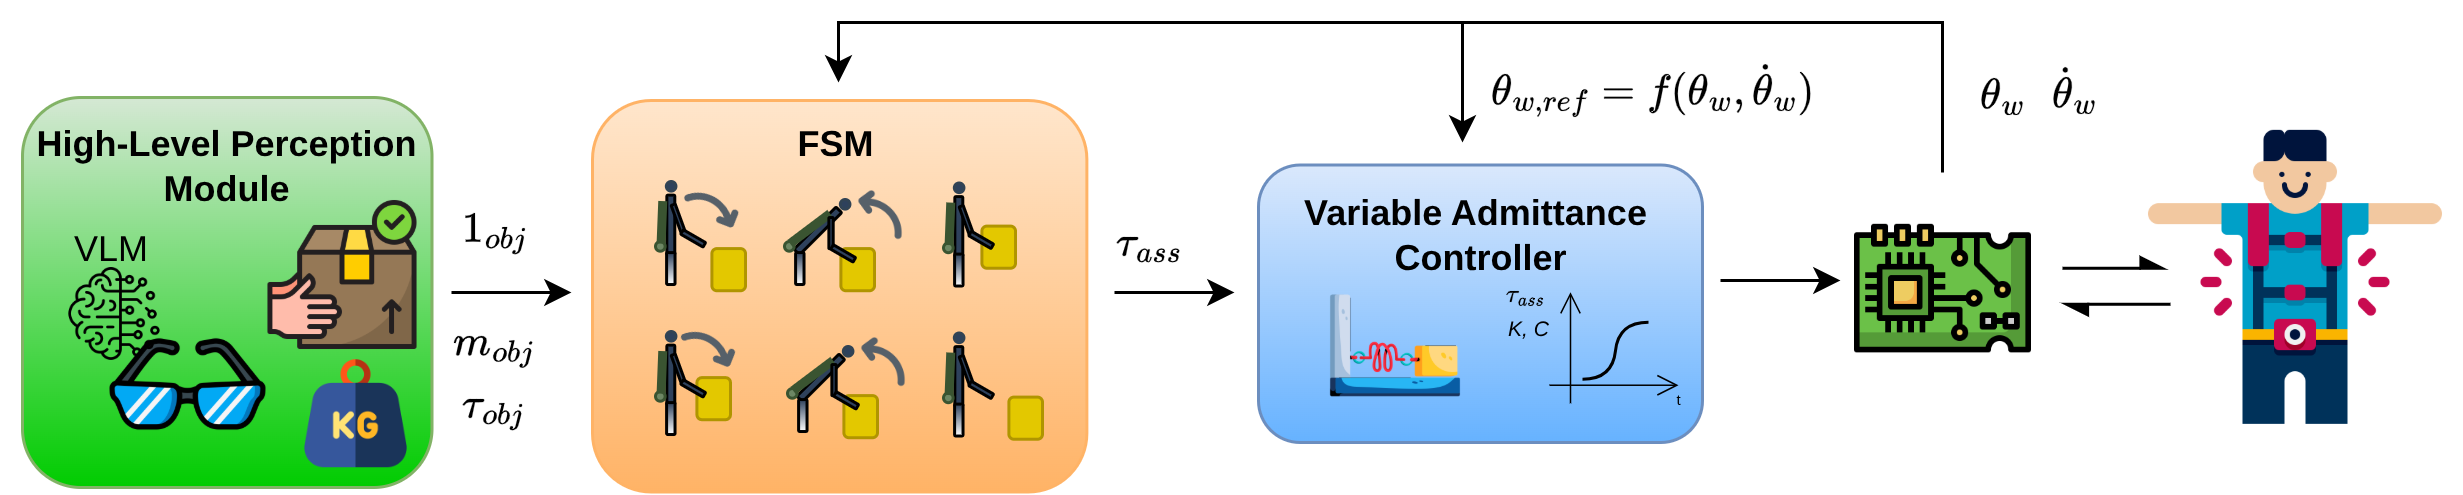
Multimodal perception and adaptive control combining gaze, vision, and physical interaction.
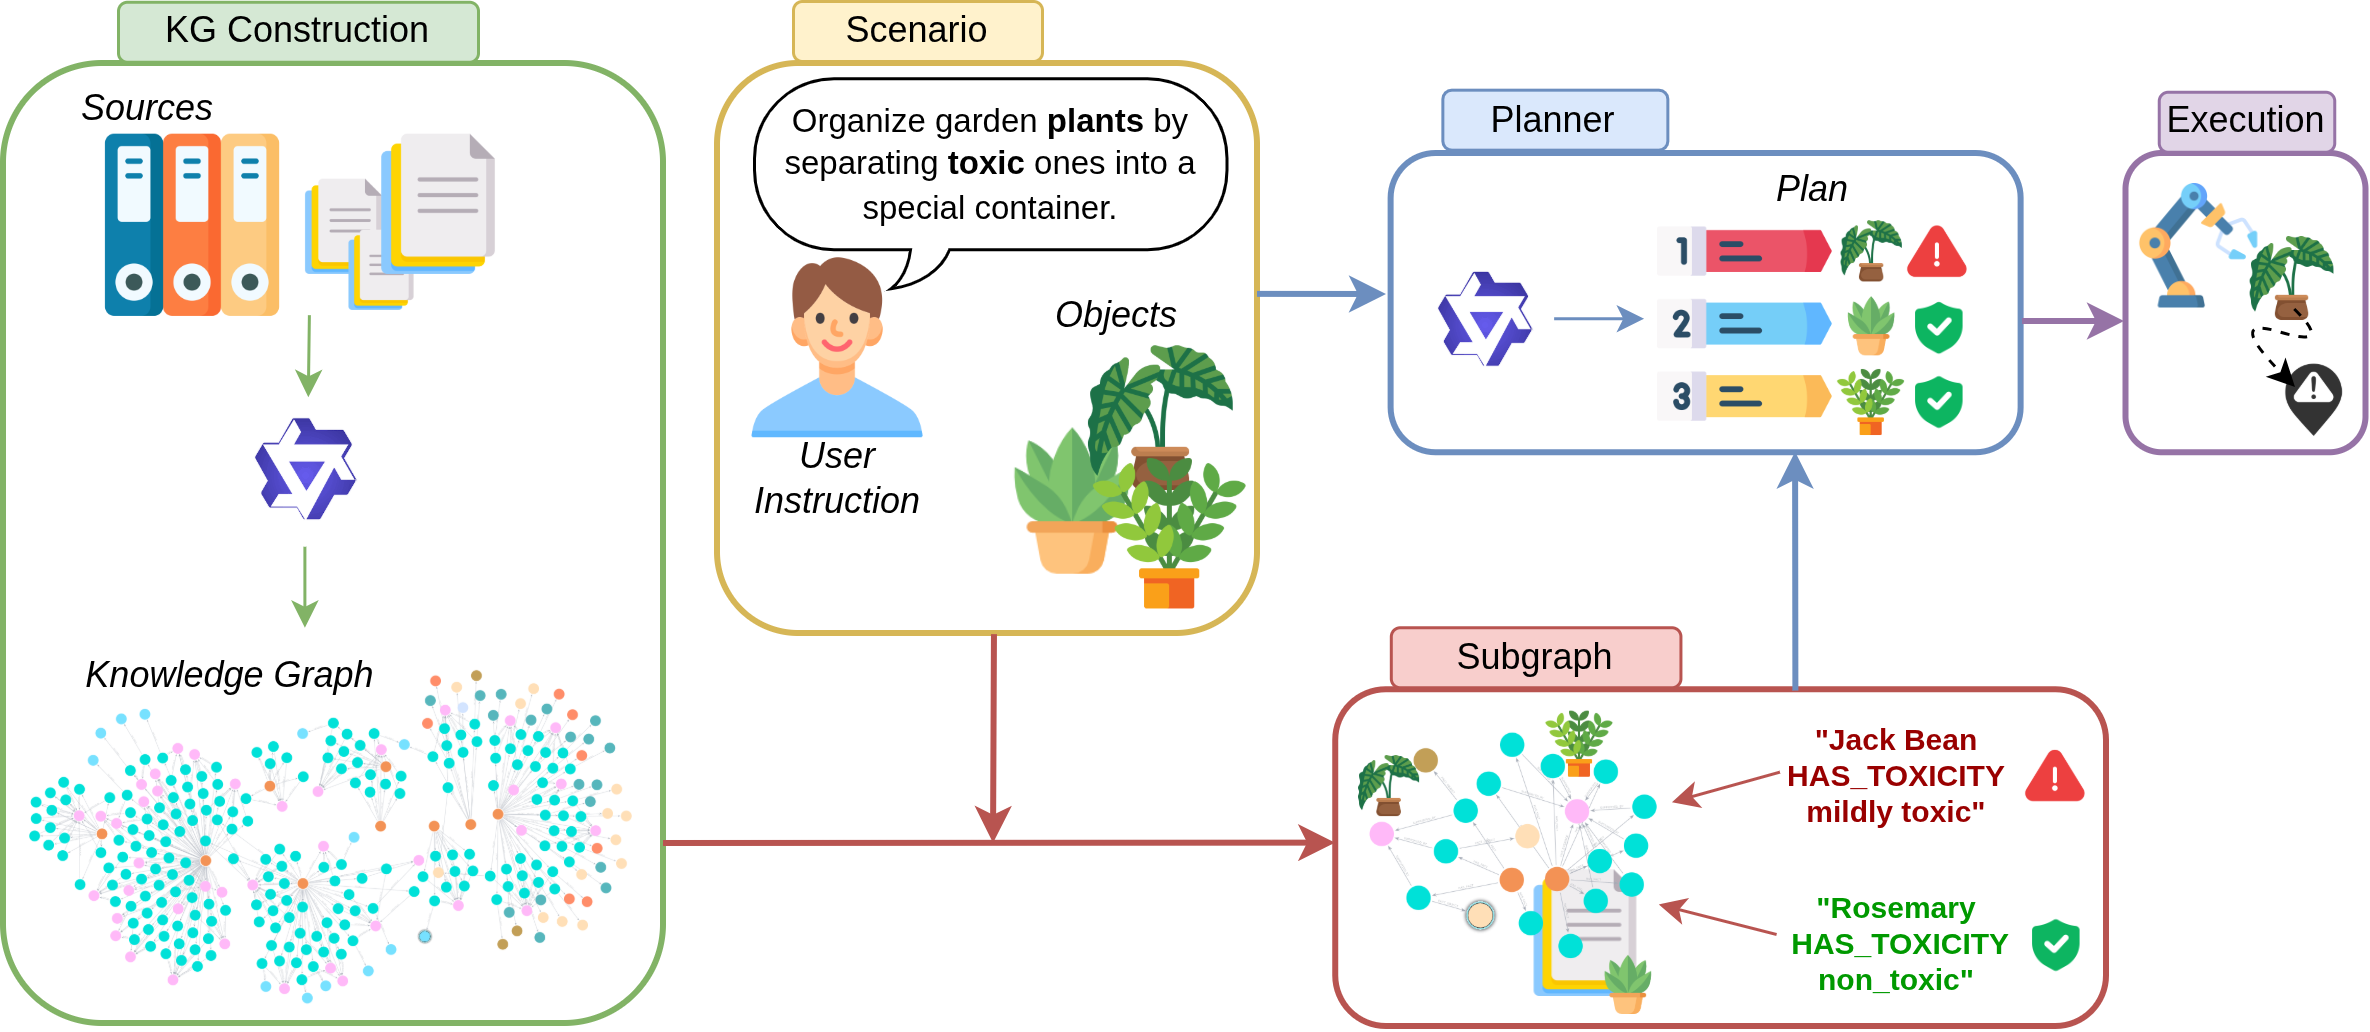
Local, provenance-aware retrieval and knowledge graphs for grounded robot task decomposition.
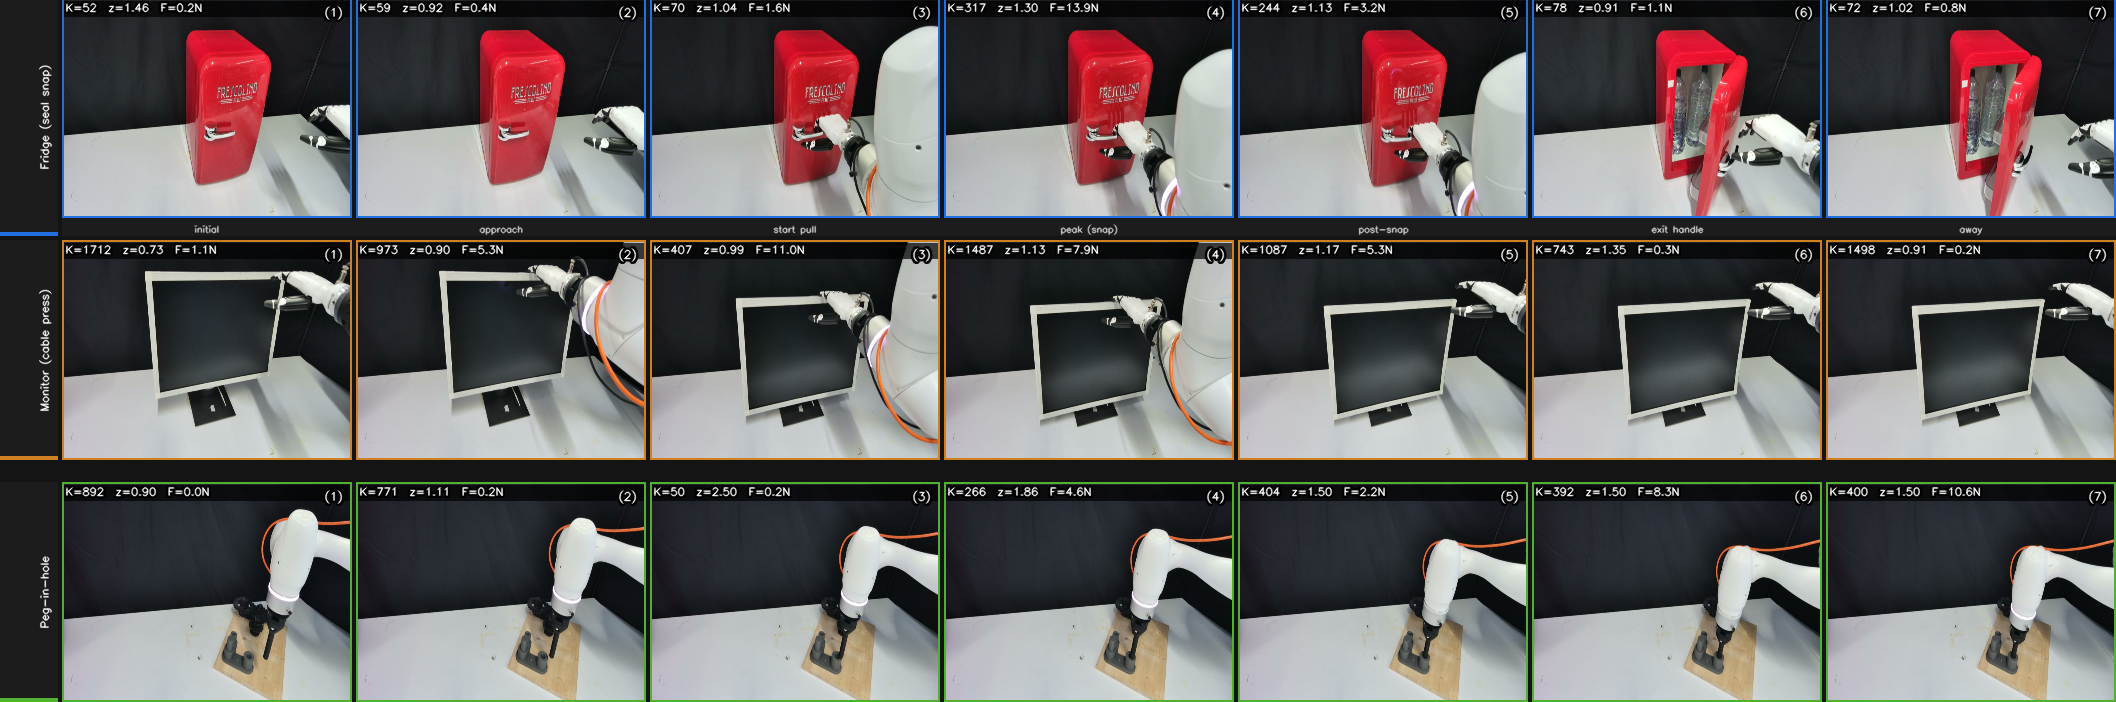
Work in progress: learning motion and compliance schedules from demonstrations, with force-aware diffusion policies and velocity-level admittance control.
Alessandro Leanza, Angelo Moroncelli, Giuseppe Vizzari, Francesco Braghin, Loris Roveda, Blerina Spahiu
Accepted in 2026 for publication in Biomimetic Intelligence and Robotics (BIROB).
2026 · final journal citation pending
Research & engineering
I am a PhD candidate in Informatics at IDSIA USI–SUPSI in Lugano, Switzerland. My research combines generative and multimodal AI with robot learning, from knowledge-grounded LLM planning to compliant manipulation and adaptive human–robot interaction.
More about Alessandro